
L'abbattimento dell'U-2 sopra Sverdlovsk nel 1960 pose fine a una controversia. L'altitudine non era più un rifugio sicuro. Se si voleva raggiungere un obiettivo difeso, bisognava passare sotto la copertura radar anziché sopra di essa, di notte, in condizioni meteorologiche avverse, a poche centinaia di metri di quota.
Il che solleva un problema immediato. Un pilota non può vedere una cresta tra le nuvole a 500 nodi e, nel momento in cui potesse vederla, l'aereo si troverebbe già all'interno del proprio raggio di virata.
La soluzione è stata quella di lasciare che un radar osservasse il territorio e pilotasse automaticamente l'aereo sopra il paesaggio. Ha funzionato, ha causato delle vittime e viene silenziosamente sostituito da qualcosa che non trasmette alcun segnale.
Informazioni rapide
| La distinzione | Il sistema di adattamento al terreno varia l'altezza verticalmente; il sistema di evitamento del terreno effettua svolte laterali attorno agli ostacoli. |
| Primo sistema di produzione | Ferranti, per il BAC TSR.2, costruito a partire dal 1959 e che effettuò il suo primo volo su un banco di prova a Canberra nel 1962. |
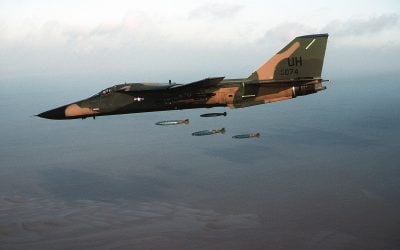
| Prima TFR automatica operativa negli Stati Uniti | Texas Instruments AN/APQ-110 nei General Dynamics F-111A e E |
| Impostazioni di distanza di sicurezza F-111E | 200, 300, 400, 500, 750 e 1.000 piedi su una manopola a sei posizioni |
| Impostazioni di guida | Duro 0 g, medio 0,5 g, morbido 0,75 g di g negativo comandato |
| Attivatore di sicurezza | Altitudine radar inferiore a 68% rispetto alla distanza di sicurezza impostata, perdita di qualsiasi input di dati validi o un guasto interno |
| Risposta a prova di guasto | Fino a +3,8 g inizialmente, raggiungendo il limite di inclinazione in circa due secondi |
| Limiti di tolleranza più bassi pubblicati | Tornado IDS circa 200 piedi, F-111 200 piedi, MC-130H 250 piedi |
| Il successore passivo | TERPROM navigazione basata sul terreno, utilizzando dati di elevazione memorizzati invece di trasmettere |
La punta da sci elettronica
Il principio è più elegante di quanto l'hardware lasci intendere, e la descrizione più chiara proviene dall'ingegnere che ha guidato il programma Ferranti per il TSR.2.
Immaginate uno sci tenuto davanti all'aereo, con la parte piatta all'altezza che si desidera mantenere e la punta rivolta verso l'orizzonte. Fatelo scorrere lungo il profilo del terreno tracciato dal radar. Ovunque il terreno spinga lo sci verso l'alto, l'aereo dovrà salire; ovunque lo spinga verso il basso, l'aereo potrà scendere.
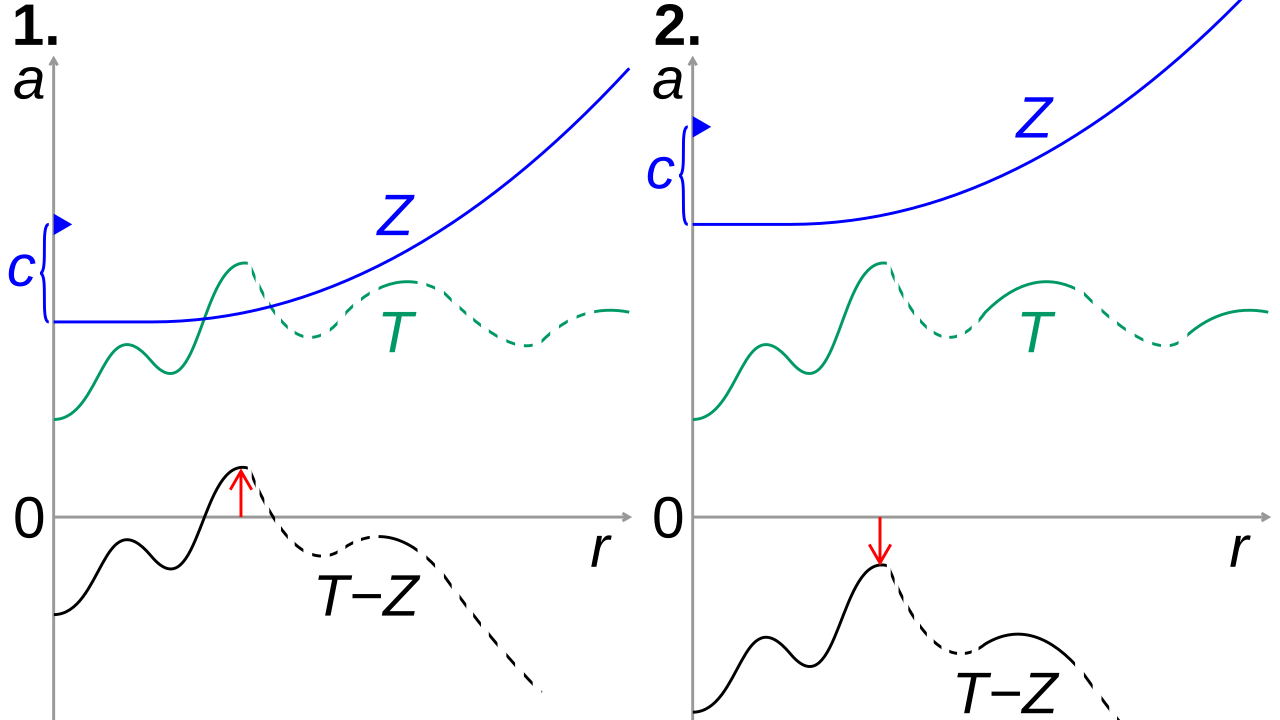
Il modello era un oggetto fisico, nel senso della cabina di pilotaggio. La checklist pre-volo dell'F-111E prevede che l'equipaggio verifichi che la linea di comando zero si muova correttamente e produca una curva uniforme su tutte e tre le impostazioni di marcia e su ogni impostazione di distanza di sicurezza, poiché entrambe le manopole rimodellano lo sci.
Il filmato di addestramento originale della General Dynamics per il sistema F-111 è visibile qui sopra ed è la migliore spiegazione giunta fino a noi su come veniva effettivamente utilizzato l'equipaggiamento.
Duro, medio e morbido
L'interruttore di marcia è la parte che gli equipaggi ricordano. Sul F-111 Seleziona quanta accelerazione negativa il sistema può impartire mentre supera una cresta: zero su "difficile", metà su "medio", tre quarti su "morbido". La modalità "difficile" mantiene l'aereo il più vicino possibile al terreno ed è decisamente spiacevole. La modalità "morbido" calcola un comando anticipato più dolce e vi espone maggiormente al rischio di caduta.
Fondamentalmente, il manuale di volo specifica chiaramente che il segnale di sicurezza in caso di emergenza non è influenzato dall'interruttore di volo. Puoi scegliere quanto bruscamente verrai trasportato, ma non puoi scegliere se il sistema ti salverà.
Nemmeno il limite di gravità negativa è arbitrario. Esiste perché il radar non riesce a vedere oltre una cresta. Se si effettua una virata troppo ag, l'aereo si ritrova in una valle che il sistema non ha ancora rilevato, con una seconda collina in agguato all'ombra della prima. Blain ha fissato il limite del TSR.2 a metà ag proprio per questo motivo, e i valori dell'F-111 rientrano in questa stessa categoria.
Quando smette di funzionare
Due modalità di guasto sono intrinseche alla fisica piuttosto che all'ingegneria.
Il primo problema è rappresentato dai terreni a bassa riflettività. Sopra acque calme, letti di laghi asciutti, sabbia liscia o neve, pochissima energia viene riflessa. Il manuale dell'F-111 afferma chiaramente che il volo a bassa quota sarà quindi comandato dall'altimetro radar, che guarda solo verso il basso e non ha capacità di osservazione in avanti. Su terreni in pendenza, questa è una grave lacuna, e il manuale la quantifica: l'aereo volerà al di sotto della quota di sicurezza impostata di 87 piedi per ogni grado di pendenza.
Il secondo problema è che il sistema sa quando è cieco e la sua reazione è violenta. Qualsiasi guasto interno, qualsiasi perdita di dati di rollio o aerodinamici o di validità dell'altimetro radar, o un'altitudine radar inferiore al 68% della distanza di sicurezza selezionata, innesca un fly-up automatico. La reazione iniziale può raggiungere 3,8 g, toccando il limite di beccheggio in circa due secondi, con il trim di beccheggio disattivato e la cloche in posizione centrale.
Il filmato della base aerea di Edwards che mostra un B-1B in volo a bassa quota seguendo il terreno è visibile qui sopra.
L'incidente che mette in luce il problema di fiducia
Il 30 novembre 1992 un B-1B Un aereo decollato dalla base aerea di Dyess si è schiantato contro una cresta montuosa a 58 chilometri a sud-sud-ovest di Van Horn, in Texas, durante una missione notturna a bassa quota. Tutti e quattro i membri dell'equipaggio sono morti. L'aereo ha impattato a circa 90 metri dalla cima di una cresta montuosa alta 2.000 metri.
Il sistema automatico di volo a bassa quota aveva generato una traiettoria di volo tredici secondi prima dell'impatto. Poco prima dello schianto, l'equipaggio lo ha interrotto manualmente.
Questa è la tensione centrale dell'intera tecnologia. Un sistema abbastanza aggressivo da salvarti, al tempo stesso darà l'allarme, e un equipaggio sballottato da inutili manovre evasive finirà per ricorrere al comando di override.
L'incidente albanese, in cui persero la vita nove persone, ha seguito uno schema simile: l'equipaggio ha mancato il punto di partenza della salita verso una sella a 5.500 piedi, ha attivato il sistema di volo a bassa quota e ha ricevuto immediatamente un avviso di ostacolo, finendo in stallo a circa 200 piedi sopra il terreno. La commissione d'inchiesta ha inoltre rilevato che l'equipaggio si era concentrato sul mascheramento del terreno piuttosto che sull'evitamento dello stesso.
Chi lo ha pilotato?
Nel febbraio del 1964, l'USAF disponeva già di radar a inseguimento del terreno sui B-52H e sugli F-105, e la Texas Instruments deteneva subappalti per gli RF-4C e gli F-111. La stampa specializzata dell'epoca fu insolitamente schietta nel spiegarne il motivo: la dimostrazione della capacità sovietica di abbattere aerei ad alta quota aveva costretto gli Stati Uniti a sviluppare capacità di penetrazione a bassa quota.
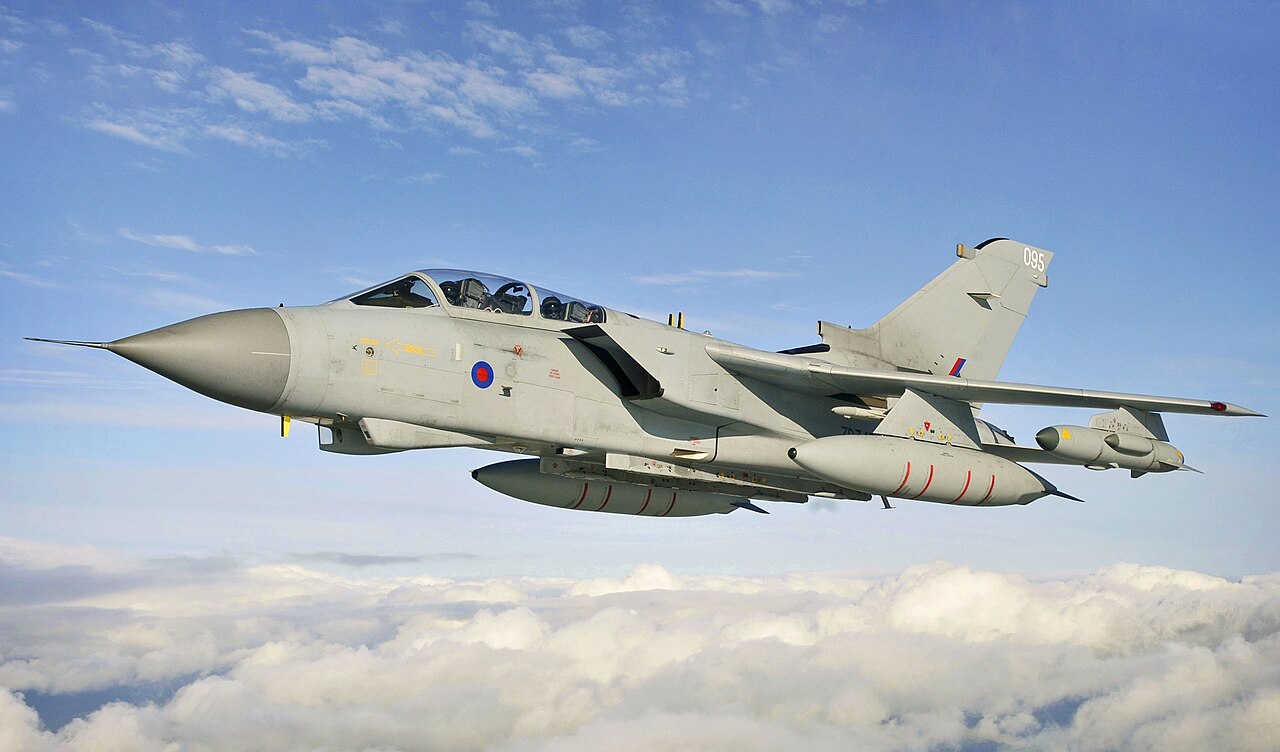
IL Tornado di Panavia L'aereo era dotato di due radar separati sul muso, quello più piccolo dedicato al volo a bassa quota, collegato all'autopilota per il volo automatico a circa 200 piedi. Entrambi i radar erano costruiti dalla Texas Instruments, il che li rende gli unici componenti principali dell'aereo base non fabbricati in Europa.
IL F-15E Ha intrapreso una strada diversa, integrando la funzione nel pod di navigazione LANTIRN anziché incorporarla nella cellula. Il Su-24 sovietico utilizzava un sistema dedicato chiamato Relyef insieme ai suoi scanner principali. L'MC-130H Combat Talon, ufficialmente autorizzato a volare fino a 250 piedi in condizioni meteorologiche avverse, utilizzava un radar ridondante a doppia banda con visione frontale.
Perché sta scomparendo
Un radar a inseguimento del terreno ha una caratteristica ineludibile: trasmette. Dirige energia in avanti, a bassa quota, nella direzione in cui sta volando, che è precisamente dove si trova chiunque desideri intercettarlo.
La prova più evidente di quanto seriamente la questione sia stata presa è la risposta ingegneristica. Il sistema AN/APQ-164 del B-1B utilizza un'antenna fissa a scansione elettronica inclinata verso il basso specificamente per ridurre l'osservabilità radar, e il suo produttore pubblicizza modalità di volo a bassa probabilità di intercettazione. Le modalità a bassa probabilità di intercettazione esistono solo perché quelle ordinarie sono intercettabili.
La soluzione moderna elimina completamente la trasmissione. Il sistema TERPROM, concepito nel 1977 come iniziativa privata della British Aerospace, confronta le letture dell'altimetro radar con un modello digitale di elevazione memorizzato per determinare la posizione dell'aeromobile e la presenza di ostacoli davanti a sé, senza emettere alcun segnale in avanti. È stato installato su velivoli come F-16, Harrier, Jaguar, Tornado, A-10, Typhoon e C-130, tra gli altri, e offre una capacità di volo a bassa quota limitata ma completamente passiva.
L'F-35 non è dotato di alcun radar per seguire il terreno. Il suo sistema Auto-GCAS utilizza dati digitali di bordo relativi al terreno per determinare se una collisione è imminente e, all'ultimo istante, comanda una virata per livellare le ali e una trazione di 5 g. Il sistema è stato introdotto a partire da giugno 2019 e ha vinto il Collier Trophy.
Il che ci porta a un interessante paragone conclusivo. Nel 1967, un computer analogico che faceva scorrere uno sci elettronico su un'immagine radar ti avrebbe salvato la vita con un'accelerazione di 3,8 g. Nel 2019, una mappa digitale dell'altitudine svolge lo stesso compito con un'accelerazione di 5 g, non avvisa nessuno del tuo arrivo e non ha mai bisogno di vedere la collina.
Domande frequenti
What is terrain-following radar?
What is the difference between terrain following and terrain avoidance?
Why was terrain-following radar developed?
How low can terrain-following radar fly an aircraft?
What happens if the system fails?
Is terrain-following radar being replaced?
Fonti: TO 1F-111E-1 Manuale di volo General Dynamics F-111E; Bill Blain, TSR2 Terrain Following Radar Development, ricordi; rivista Electronics, 21 febbraio 1964; rapporto dell'USAF Aircraft Accident Investigation Board, MC-130H 87-00127; Aviation Safety Network wikibase 48343; schede informative USAF e AFSOC; materiale Northrop Grumman AN/APQ-164; comunicati stampa Lockheed Martin Auto-GCAS.
0 Comments